臨床で最も見分けにくい動作のひとつが、「上手くできているように見える動作」です。重い物を持ち上げる、階段を上がる、腕を頭まで上げるなどの動作は完成しており、力強くさえ見えます。
しかし、その力の中身を見ると、本来働くべき筋の代わりに、表層の大筋群、アウターマッスルが過剰に働いて動きを肩代わりしていることがあります。筋肉は見えるのに、その裏にある負担の偏りは見えない。これが、アウターマッスル優位の動作パターンです。
放置すれば、疲労・疼痛・非効率が蓄積し、代償パターンは学習されて定着します。
この記事では
①アウターマッスル優位とは何か
②見えない負担の構造
③代償と回復の見極め
④改善の戦略を整理します(アウターマッスルとは)。
アウターマッスル優位とは何か
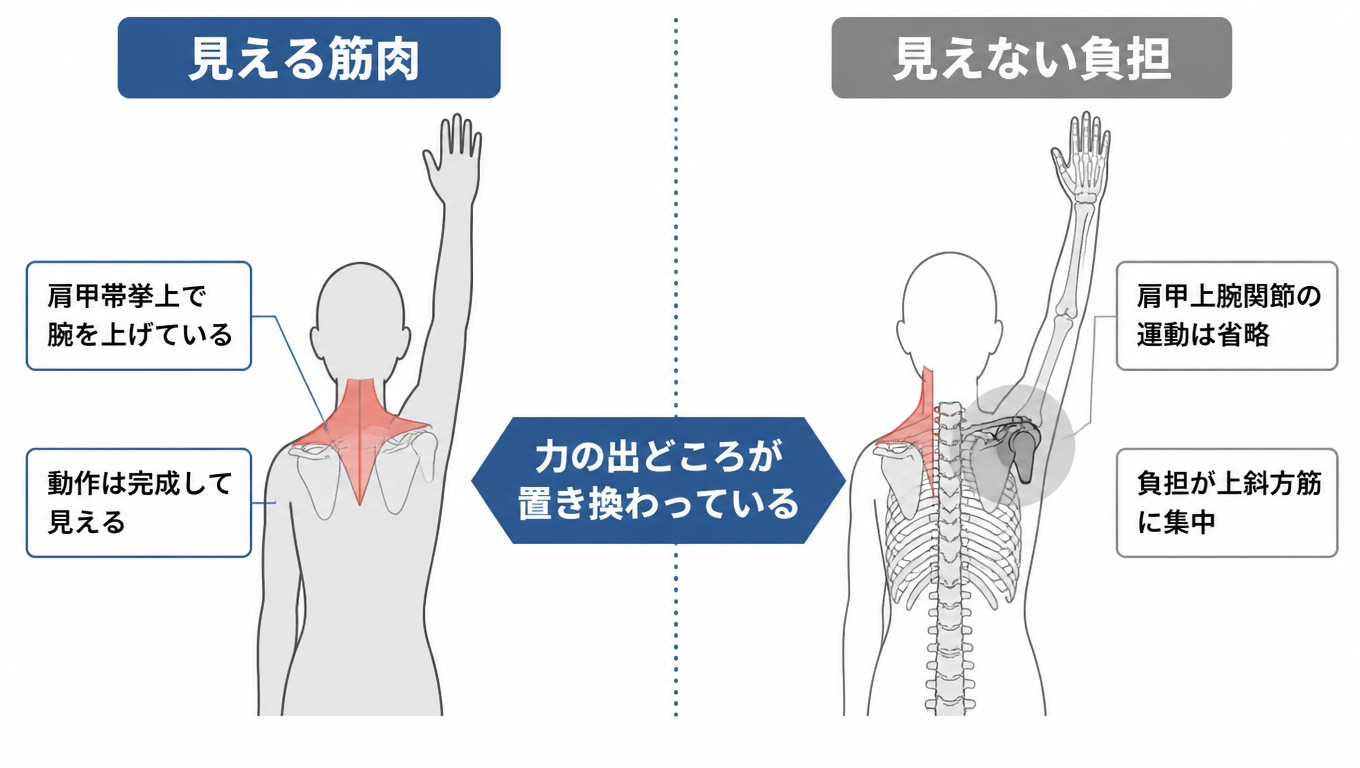
図1:肩甲帯挙上で腕を上げる
アウターマッスル優位とは、動きの出力を表層の大筋群が本来の主役に代わって担う状態です。その背景には、しばしばローカル筋の機能不全があります。ローカルマッスルに機能不全がある場合、代償的にグローバルマッスルが過剰に働き、体幹の硬直や非効率な動作パターンが生じると整理されています(ローカルマッスルとは)。
運動制御の臨床モデルでも、主動筋が弱化・抑制されたときに補助筋の活動が優位になる状態はシナジスト優位(synergistic dominance)として概念化され、グローバルの運動筋は「短縮して伸展性を失っている」か「過活動である」場合に機能不全とみなされます。
臨床でよく見る例を挙げます。
- 肩甲帯挙上による腕の挙上:肩甲上腕リズムが破綻し、上斜方筋の過活動で腕を持ち上げる。腕は上がるが、肩甲上腕関節の運動は省略されている
- 体幹側屈による歩行:股関節外転筋の機能低下に対して体幹を立脚側へ傾ける代償は、デュシェンヌ歩行やトレンデレンブルグ歩行として古典的に知られています。歩行は続いているが、腰と股関節への負担配分が変質しています
- 体幹の過剰固定:動きの出しにくい部分を、別の関節で固めて代償するパターンです。全体の動きは「硬い」ものになります
共通するのは、動作の結果は達成されているが、力の配分が本来の設計と異なるという点です。だからこそ、結果だけを見ていると見落とされます。
見えない負担の3層
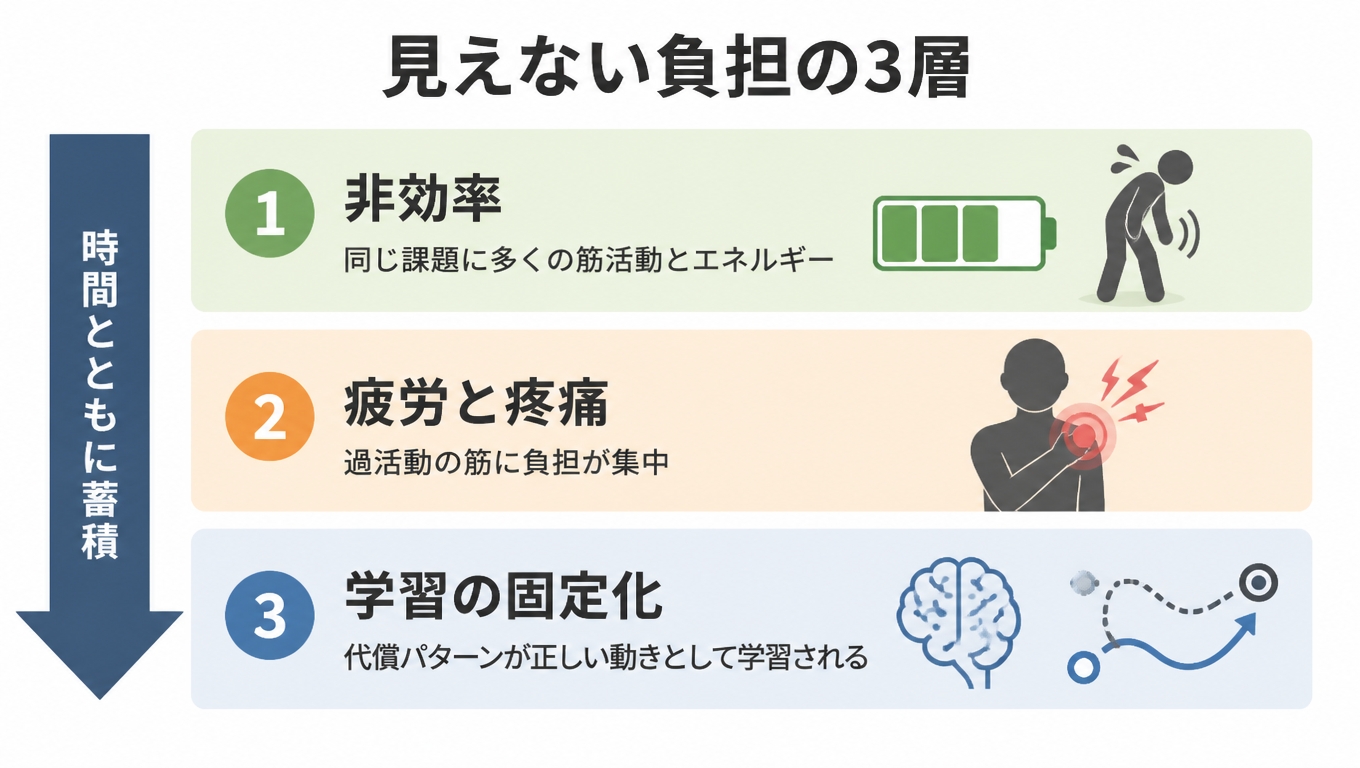
図2:非効率(同じ課題に多くの活動)→疲労と疼痛(偏った蓄積)→学習(代償の固定化)
- 非効率:筋力低下時の歩行では、複数の代償戦略が組み合わさって動作が補われることが、筋骨格モデルによる解析でも示されています(Knarr ら, 2012)。代償は機能を維持しますが、同じ課題をより多くの筋活動とエネルギーで遂行することになります。動作は重く、持久力は削られます
- 疲労と疼痛:過活動の筋に負担が集中します。繰り返される高張な収縮は局所の機械的ストレスとなり、機械的疼痛の増悪因子になります。また、支えを肩代わりした関節には、本来想定されていない応力がかかります
- 学習の固定化:最も深刻な層です。運動学習の原則から、練習した形が獲得されます。代償パターンのまま反復すれば、代償が「正しい動き」として学習されます。麻痺側を避けて健側で成功体験を積むことが麻痺側を使わない腕を作るという点(学習性不使用とは)と同様に、アウターマッスル優位のまま反復することは、優位そのものを習慣化します
この3層を踏まえると、代償の評価は「出ている・出ていない」ではなく、どの層に負担が積み上がっているかを探る作業になります。
代償と回復の見極め — 結果と過程を分ける
アウターマッスル優位の問題を考えるとき、避けて通れないのが「その動きの改善は回復なのか、代償なのか」という問いです。Levin ら(2009)は、神経・運動パフォーマンス・活動の各レベルで代償と回復を区別する定義を提案し、脳卒中後の運動改善の解釈に大きな影響を与えました。Krakauer ら(2006)も、運動制御の量的なアプローチによって両者を区別できると論じています。
その一方で、近年の議論は、両者を鋭く二分すること自体の曖昧さを指摘しています。回復と代償は連続体であり、実践場面では「どちらか一方に属する」というより、両者が混ざりながら進むと考えたほうが現実に合います(Caronni ら, 2026)。
実務への示唆は明確です。第一に、課題ができることは改善の証拠にならないことです。ADL自立度の向上の背後に、アウターマッスル優位の固定化があることはあり得ます。第二に、動きの質と負担の分布を並行して見ることです。筋シナジーの解析が、運動の神経戦略と機能への臨床的示唆を与えうるとされるように(Safavynia & Ting, 2011)、どの筋に負担が偏っているかは、観察と評価の対象になります。第三に、代償を全否定しないことです。一時的な代償は機能維持の資源です。問題は永続化であり、「いつまで代償に頼らせるか」という計画が、治療設計の一部になります。
改善の戦略 — 観察から再統合まで
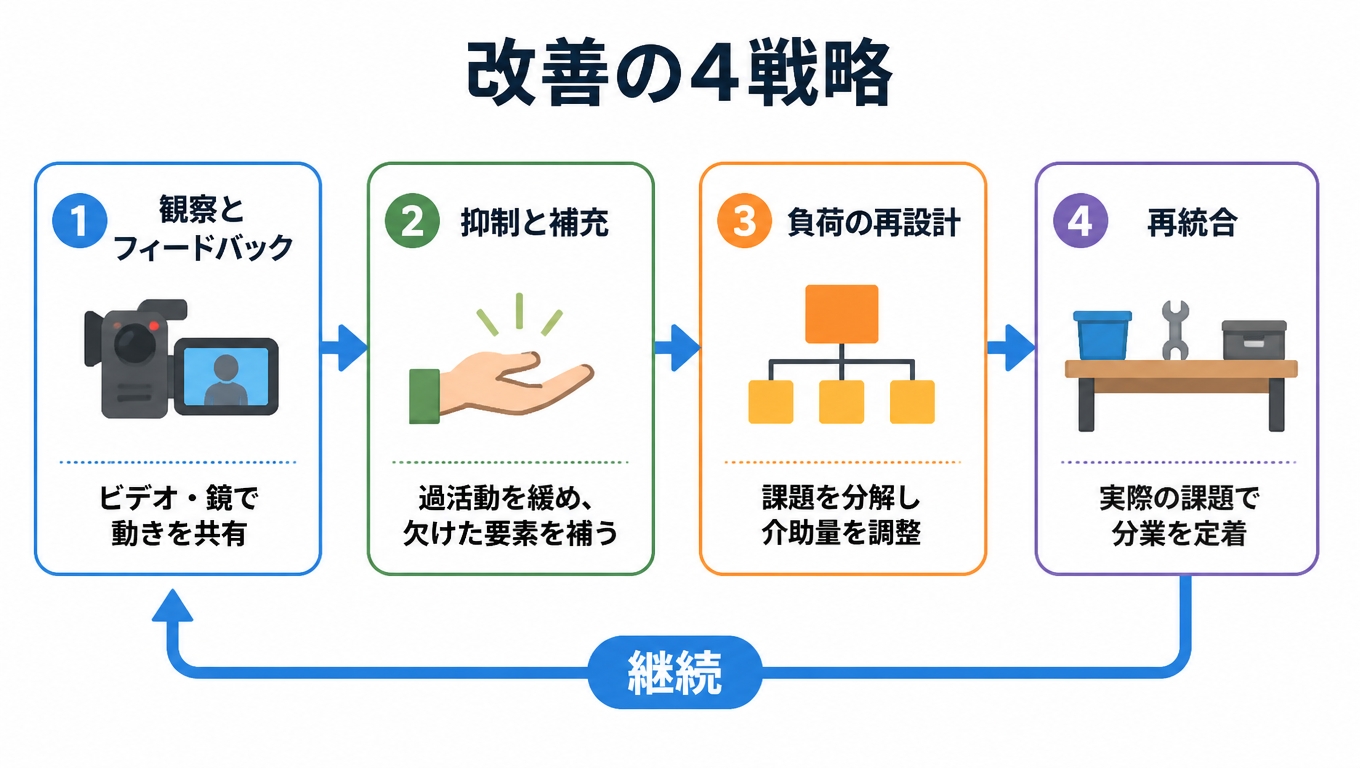
図3:観察とフィードバック→過活動の抑制と欠けた要素の補充→負荷の再設計→再統合。
| 戦略 | 内容 | ポイント |
|---|---|---|
| ① 観察とフィードバック | 動作を観察し、ビデオや鏡で本人に見せる。どの筋で動いているかを共有する | 「できる」の感覚と「どうやっているか」の事実を分離させる |
| ② 抑制と補充 | 過活動の緩和(持続伸張・ポジショニング)と、欠けた要素(ローカル筋の活性化・選択的運動)を補う | 順序は緩和→再学習。精度を強度より先に(前回記事参照) |
| ③ 負荷の再設計 | 課題を分解し、介助量を調整して、正しいパターンでの成功体験を作る | 介助が多すぎると受動的になり、少なすぎると代償を招く(自動介助運動とは) |
| ④ 再統合 | 訓練した分業を実際の課題で使わせ、反復を重ねる | 生活場面での反復機会を設計する。疲労時に代償が増える点に注意 |
運用の要点は2つです。第一に、代償を敵ではなく情報として扱うことです。代償パターンは、患者の系が見つけた最短の解であり、何が足りないかを示す地図です。抑制と補充の設計は、この地図から始まります。第二に、改善の指標を二層にすることです。課題の遂行度(できるか)と動きの質(どうやっているか)を別々に記録し、遂行度だけが上がって質が停滞している局面を検出します。
注意点 — よくある誤り
- 見た目の力強さを改善と判断する:アウターマッスル優位は力強く見えます。発火のタイミングと配分まで見ないと、改善と固定化を取り違えます
- 代償の全面禁止:安全な範囲での一時代償は機能維持に必要です。「常に正しい形で」という指示は、練習量と自信を毀損します。代償の許容範囲と移行計画を明示します
- 正常パターンへの強い執着:完全な正常化は多くの症例で非現実的です。目標は、負担の偏りが減り、課題が持続できる動作です
- 疲労を考慮しない:疲労は代償を増幅します。訓練後半の動作観察は、代償の変化を捉える重要な時間です
- 評価を一度で終える:アウターマッスル優位の程度は訓練とともに変わります。再評価の周期を持たせ、負担の分布の変化を追います
まとめ
- アウターマッスル優位とは、動きの出力を表層の大筋群が肩代わりする状態であり、ローカル筋の機能不全を背景に起こりやすい。動作は完成して見えるが、力の配分が本来の設計と異なる
- 代表例は肩甲帯挙上による腕の挙上、体幹側屈による歩行(デュシェンヌ・トレンデレンブルグ歩行)、体幹の過剰固定である
- 見えない負担は3層で積み上がる——非効率、疲労と疼痛への集中、そして代償の学習による固定化
- 改善が回復か代償かの見極めには、レベル別の定義(Levin ら, 2009)と連続体としての視点(Caronni ら, 2026)を使う。課題ができることは改善の証拠にならない
- 改善の4戦略は、観察とフィードバック、抑制と補充、負荷の再設計、再統合である。代償は敵ではなく、不足を示す情報として扱う
- 指標は二層にする——遂行度と動きの質。遂行度だけが上がる局面が、最も注意を要する局面である
筋肉は見えますが、負担は見えません。見える力の中身を読み、偏った負担を配分し直すこと——アウターマッスル優位への対応とは、動きの「結果」から動きの「過程」へと、評価の視点を移すことです。
参考文献
- Levin MF, et al. What do motor "recovery" and "compensation" mean in patients following stroke? 2009. PubMed
- Krakauer JW, et al. Motor learning: its relevance to stroke recovery and neurorehabilitation. 2006. Johns Hopkins
- Caronni A, et al. How deep is your recovery? Rethinking true motor recovery and compensation. 2026. PMC
- Safavynia SA, Ting LH. Muscle synergies: implications for clinical evaluation and rehabilitation of movement. 2011. PMC
- Knarr BA, et al. Understanding compensatory strategies for muscle weakness during gait. 2012. PMC
- Synergistic Dominance — Brookbush Institute
- 代償動作(代償運動)による問題 — 健康長寿ネット
- アウターマッスル — Rehabili days
- ローカルマッスル — Rehabili days
- 学習性不使用 — Rehabili days
- デュシェンヌ歩行 — Rehabili days
- トレンデレンブルグ歩行 — Rehabili days
関連記事
- 浅い筋肉が動きを作る仕組み — アウターマッスルの役割と評価
- 表層筋の過緊張が生む異常姿勢 — インナーとアウターのバランス調整
- 麻痺した腕を「動く腕」へ — 等張性運動による運動パターンの再学習
- ローカルマッスルとは
- 学習性不使用とは
- 体幹コントロールとは